你好,我是 👋

陈可欣

湖南大学 · 计算机学院 · 智能科学与技术 大三在读

我在做的事 让机器看懂产线上的每个封口 把代码跑进产线,也跑上超算 从算法、工程到界面,跑通全链路
计算机视觉 深度学习 · 目标检测 工业质检 并行计算 HarmonyOS Python / C++
陈可欣
陈可欣 · 2026
CV 质检 HarmonyOS MPI + Kokkos
向下滚动
01

自我介绍

一句话版本:我做的事,是让相机和算法替人做判断——从模型一路做到产线上。

陈可欣的个人照片
  • 学校湖南大学(985)
  • 学院 / 专业计算机学院 · 智能科学与技术
  • 年级2024 级 · 大三在读
  • 研究方向计算机视觉 · 深度学习 · 工业视觉
  • 目标岗位计算机视觉 / 深度学习算法(实习)
0个校企合作项目
已商用上线
0个省级竞赛
奖项
0篇国际会议论文
在审中

我是陈可欣,湖南大学计算机学院智能科学与技术专业大三在读。 大二起跟随导师进入科研组学习计算机视觉,目前主要做工业视觉质检方向。

我的日常是:把一张产线上的照片,拆成「拍得清不清楚 → 怎么对齐 → 怎么量 → 怎么判 → 结果怎么送到 PLC 或手机」这一整条链路。 做过红外 + 可见光双相机的在线检测系统,把 PC 上的缺陷检测算法一行行搬到鸿蒙手机上跑, 也做过「检测到人就锁停设备」的车间安全防护系统。

我想往计算机视觉算法方向走——不只调模型,也能写工程、做界面、上超算,把一件事完整地做完。 由导师带领的三个校企合作项目里,封口检测与车间安全防护两个已商用上线(车间那套的 CPU 2 路 / GPU 4 路两套版本都在现场跑), 烟标质检助手完成了真机一致性验收;并行计算项目拿下了 PAC 挑战赛华南赛区一等奖。

深度学习 · YOLOv8 PyTorch / ONNX C++ / NAPI OpenCV PyQt5 Python ArkTS · HarmonyOS MPI · Kokkos Linux / Slurm Git
计算机视觉 / 图像处理
Python 工程与算法落地
并行计算(MPI · Kokkos · 超算)
C++ 与算法移植
移动端 / 前端开发
02

我的工具箱

拆到最后,项目其实就是这些工具和习惯撑起来的。滚到这儿文件夹会自己飞进来,贴纸会慢慢飘;点一下截图可以看大图。

CV × HPC

Python PyQt5 OpenCV ArkTS FTP 上传 NAPI HIP · DCU MPI · Kokkos Linux · Slurm
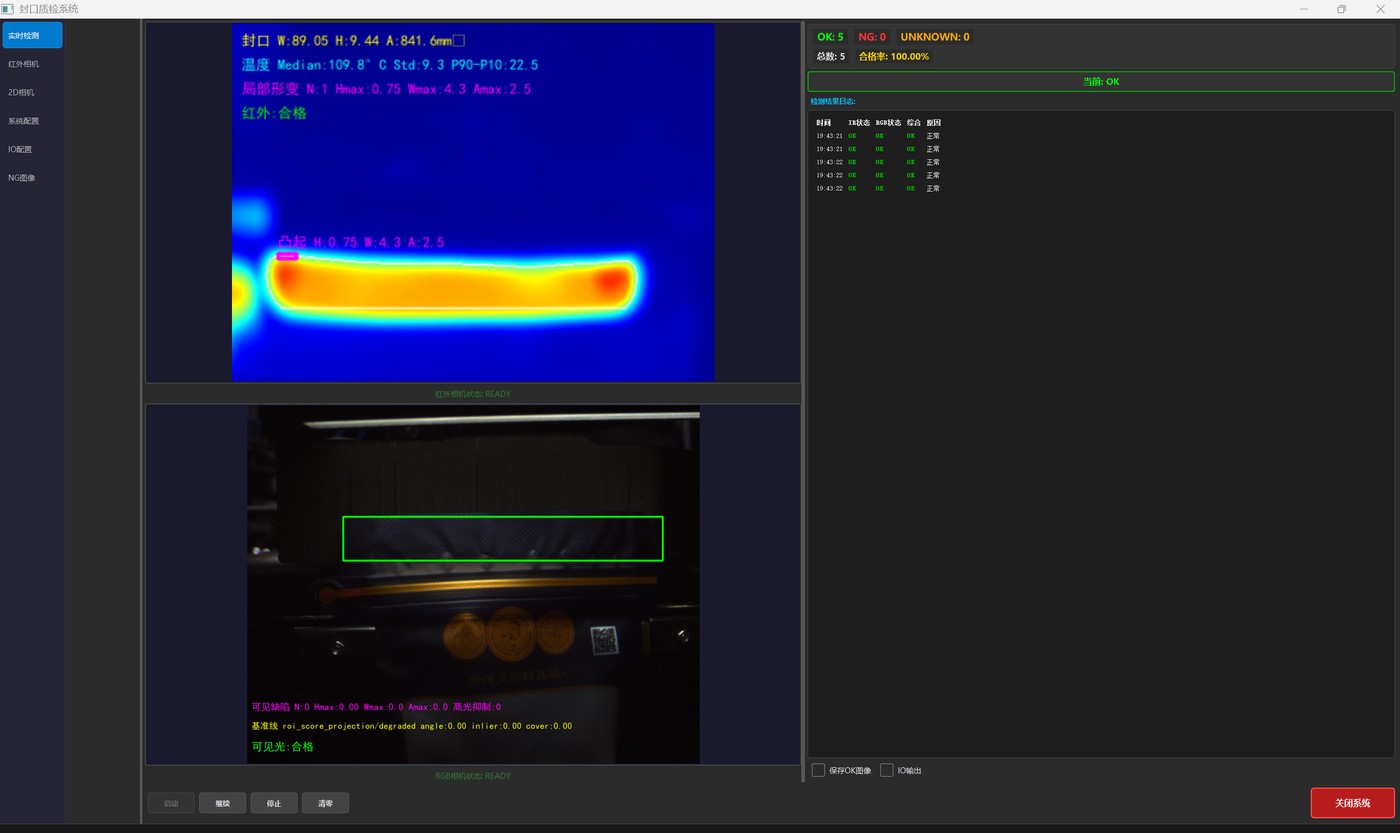
封口质检系统实时检测界面:合格状态
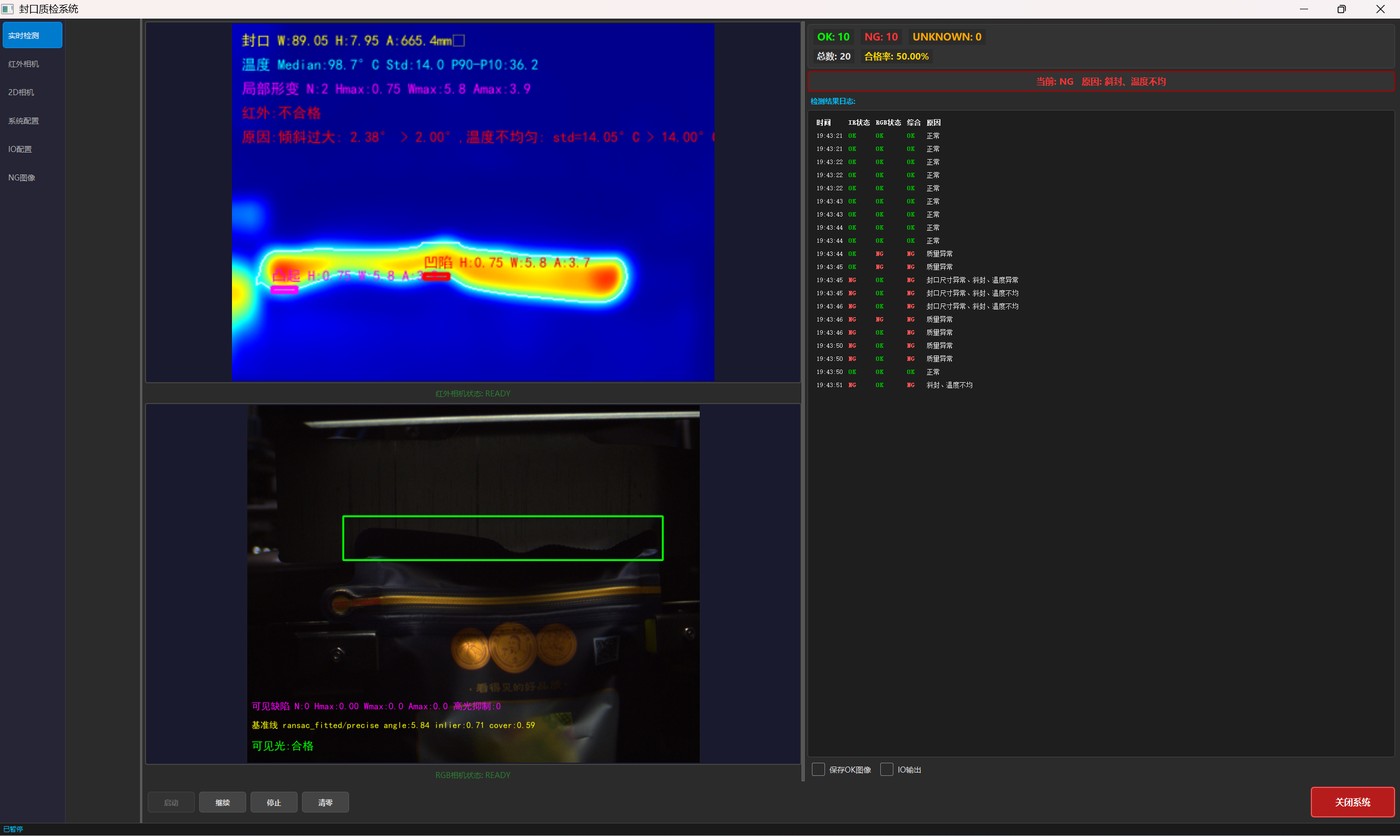
封口质检系统实时检测界面:不合格状态
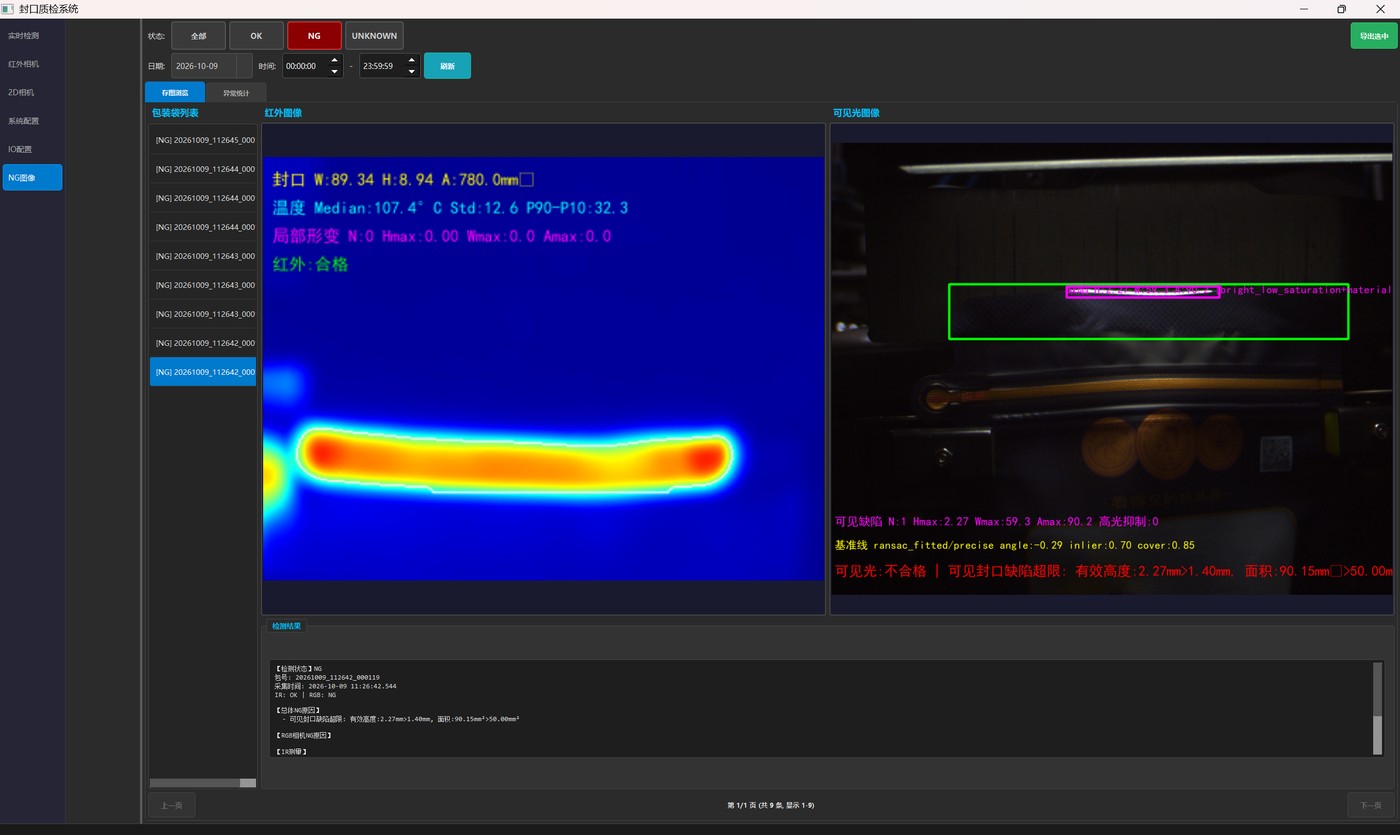
NG 图像回看界面:数据回溯
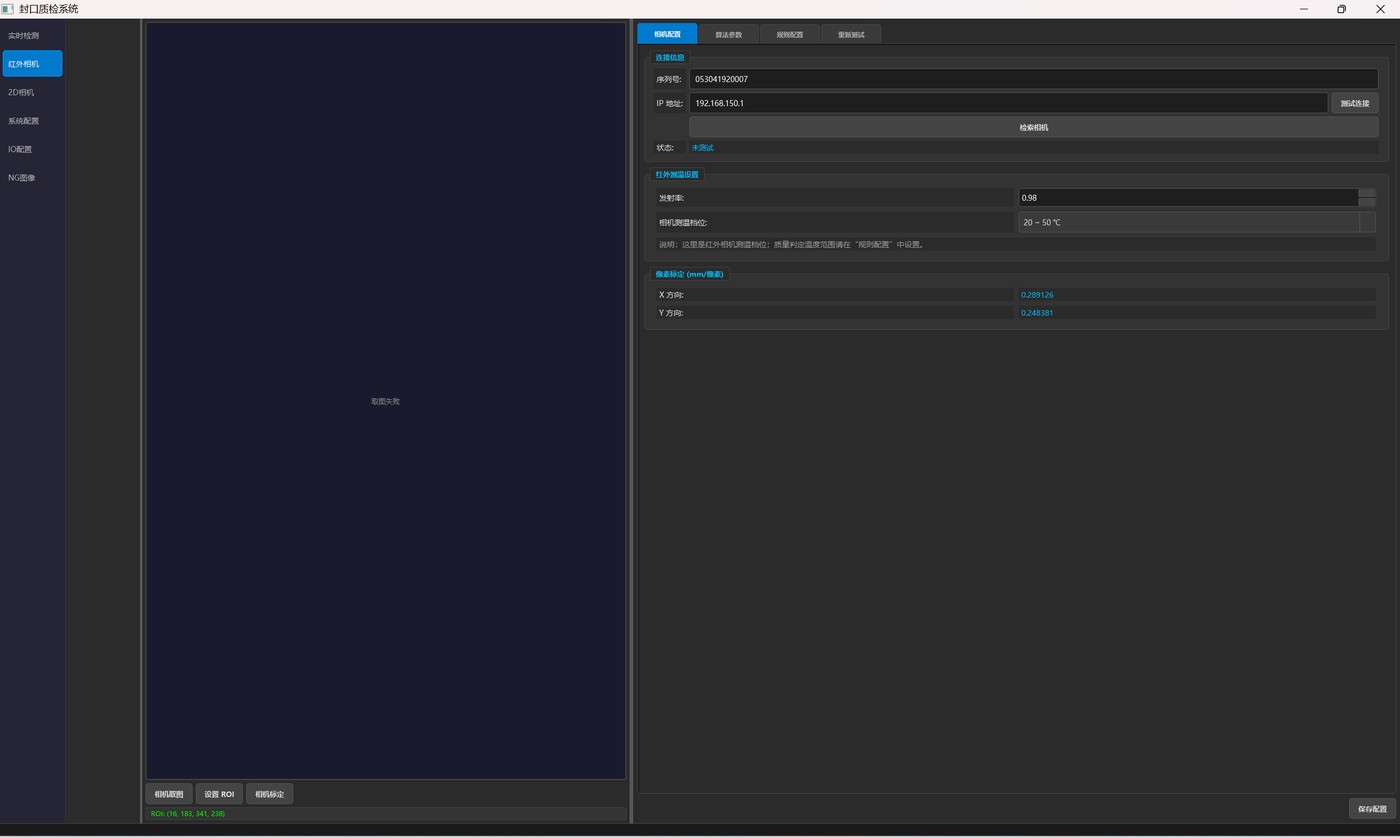
相机配置与像素标定界面
CKX

工业质检 · 检测 / 数据回溯

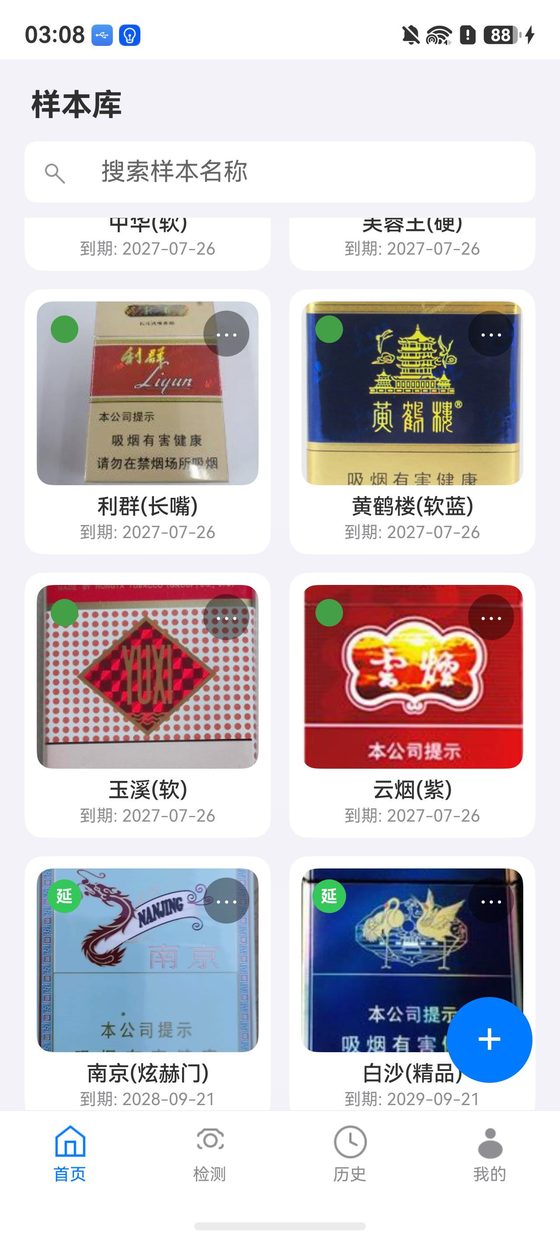
鸿蒙 App:样本库首页
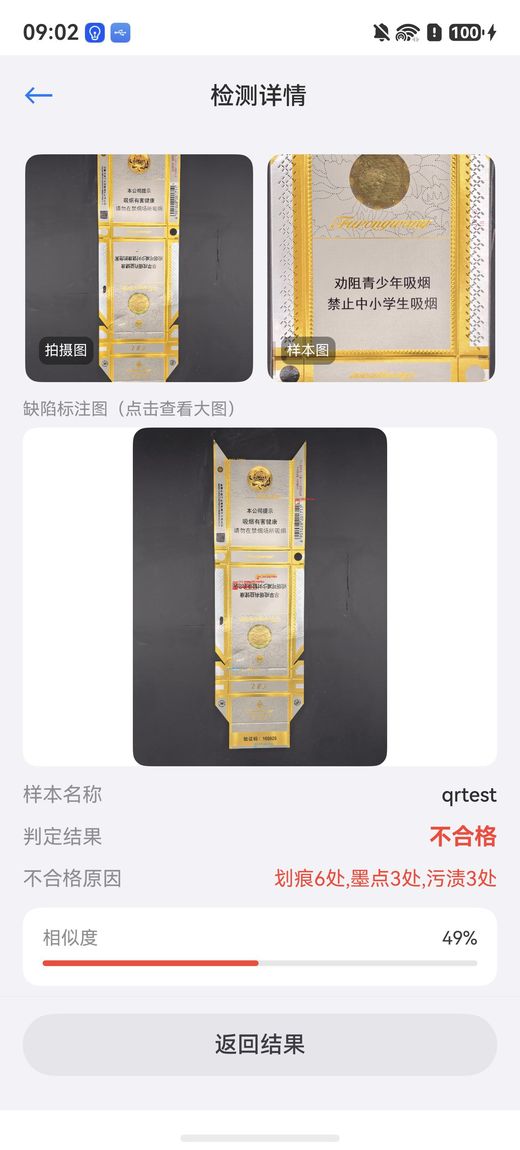
鸿蒙 App:检测详情与量化指标
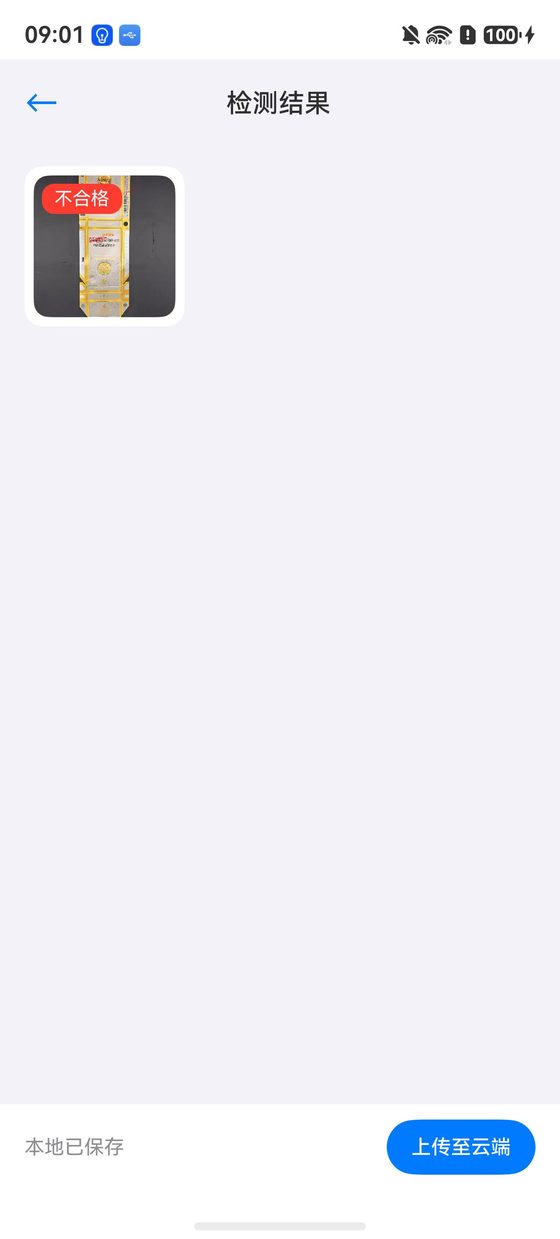
鸿蒙 App:检测结果判定
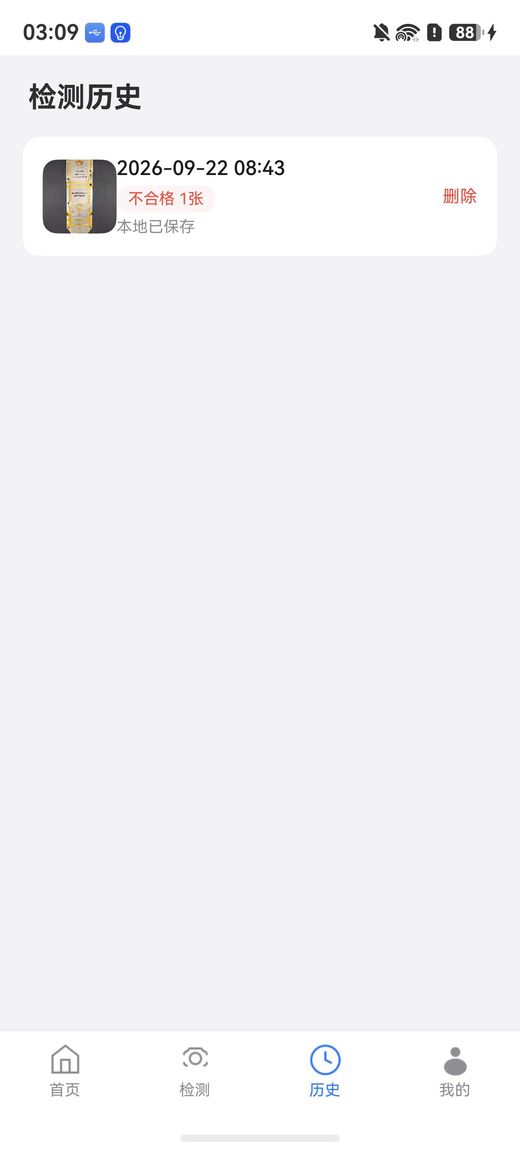
鸿蒙 App:检测历史
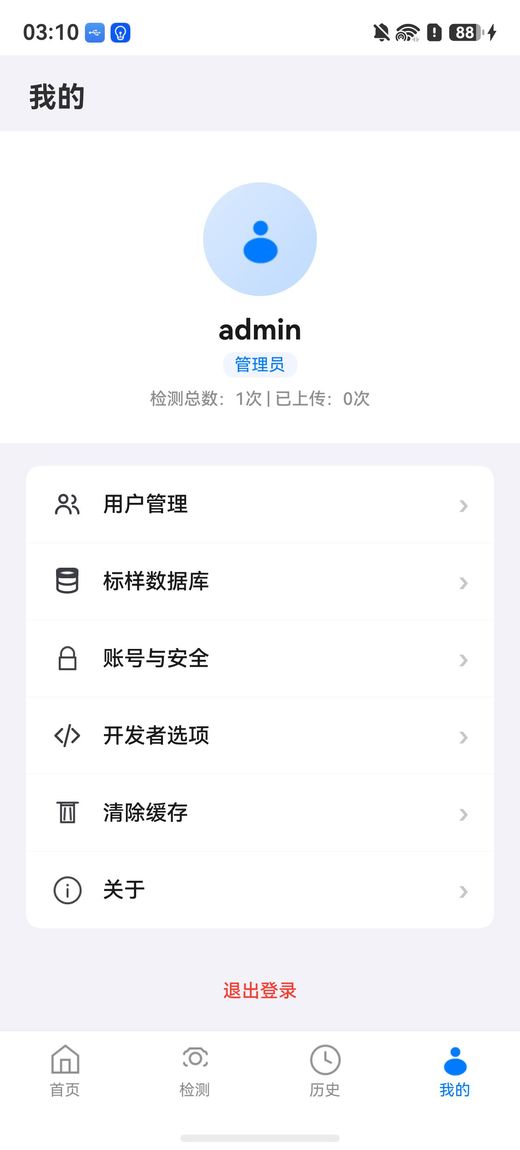
鸿蒙 App:我的 / 用户管理
CKX

鸿蒙应用 · 5 张真机截图

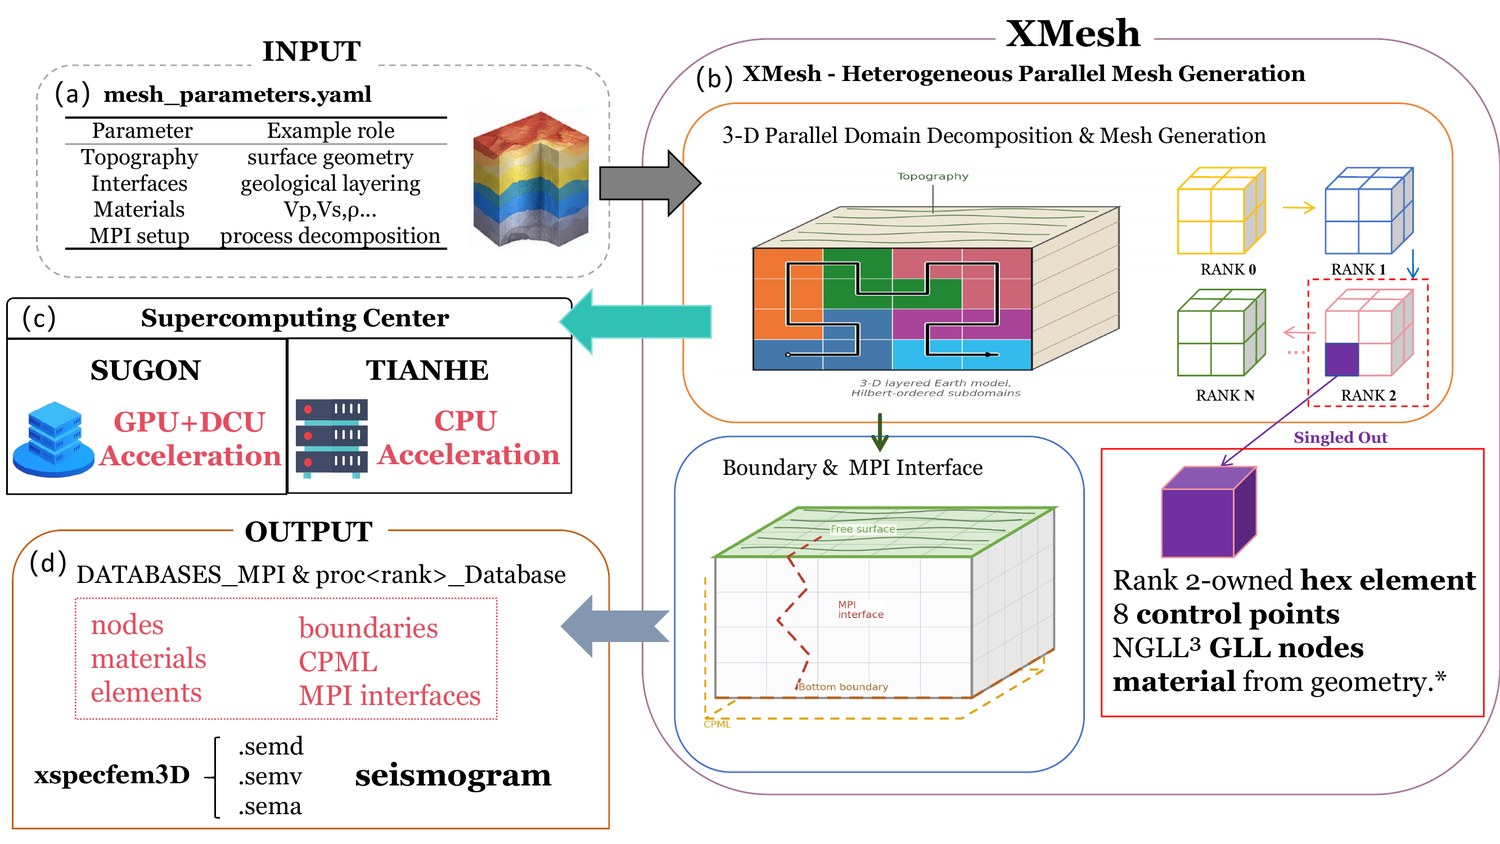
xmesh 系统总览图
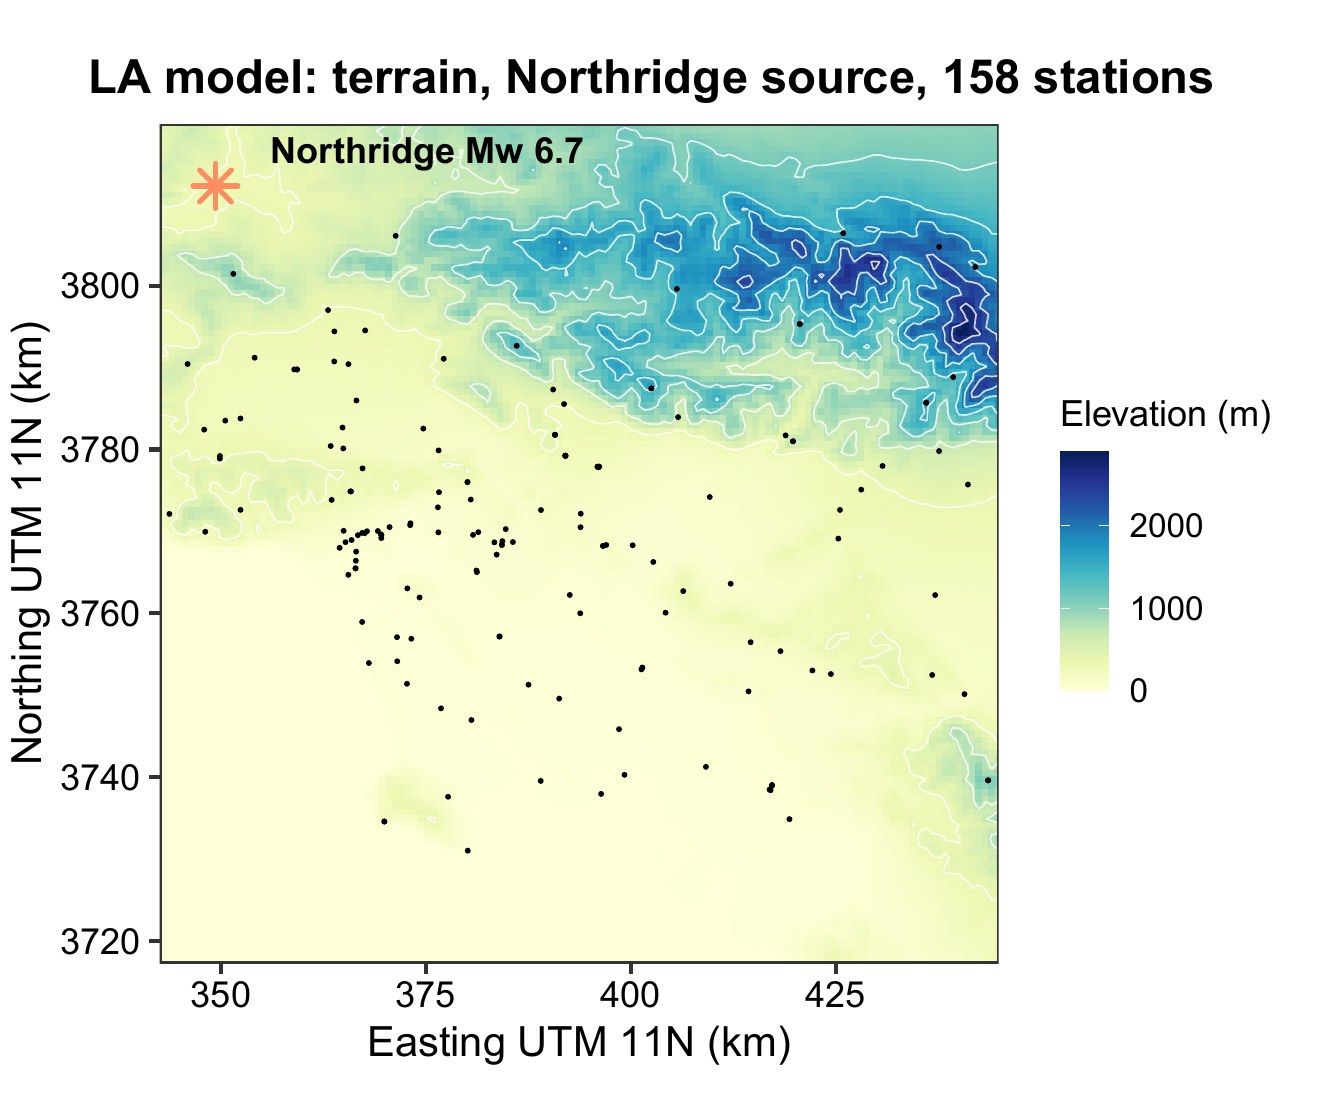
真实地形模型网格
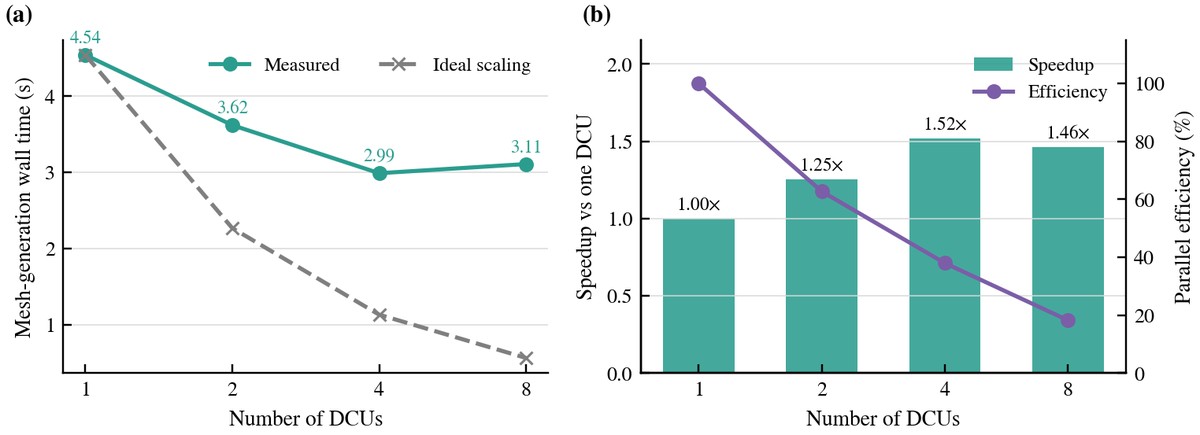
曙光 DCU 扩展与加速比曲线
CKX

超算实验 · 天河 / 曙光 DCU

03

作品集

五个项目:车间安全防护、工业视觉质检 × 2、并行计算竞赛项目,以及一座可漫游的岳麓书院 3D 场景。往下滚动,卡片会自动叠起来。

01 已商用上线

无人车间人形安全防护系统 实时

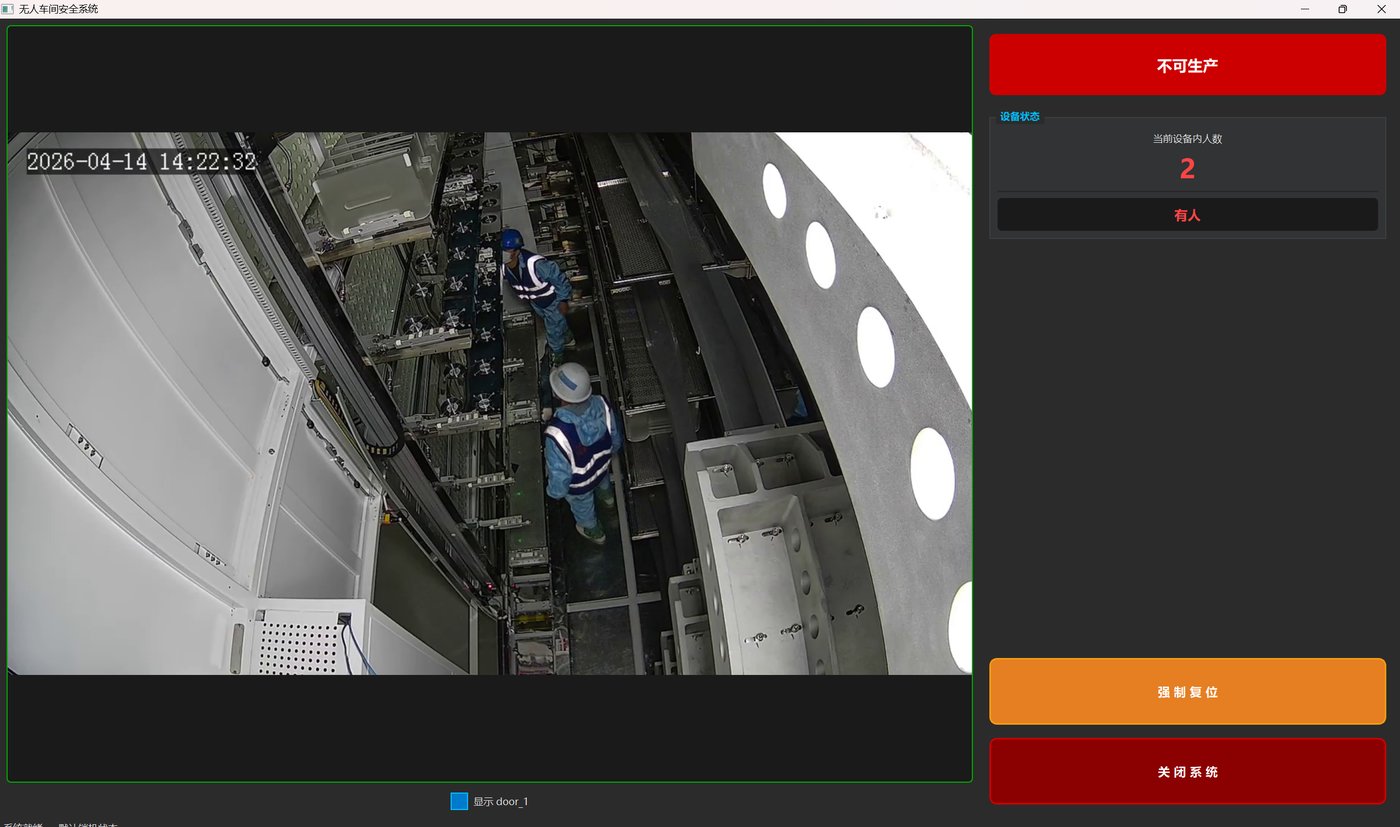
多路工业相机 + YOLOv8 人员检测,检测到人就锁停设备——安全系统只允许「宁可误锁,不可误开」

面向无人车间的安全防护系统:机械臂等自动化设备运行时,一旦检测到人员进入设备区域,系统立即输出锁机信号停止设备,避免人员伤害。 我在项目中负责 YOLOv8 人员检测模型的训练与调优、检测与跟踪算法、多路相机的实时推理调度、安全状态机与上位机软件开发,并完成 CPU(2 路)/ GPU(4 路)两套现场版本的交付上线。

  • 检测与实时调度:YOLOv8 单类人员检测(conf 0.3 / NMS 0.5),2–4 路 1280×720 工业相机并发;推理按「只保留最新帧 + 轮询公平调度 + batch=1」组织,不等待凑批,避免高帧率相机饿死其它路与旧帧堆积
  • 多后端部署:以 ModelFactory 统一 backend 与模型协议,同一套业务链可在 PyTorch(CUDA / CPU)、ONNXRuntime CPU、算能 Sophon NPU(bmodel)之间切换,现场按算力选版本
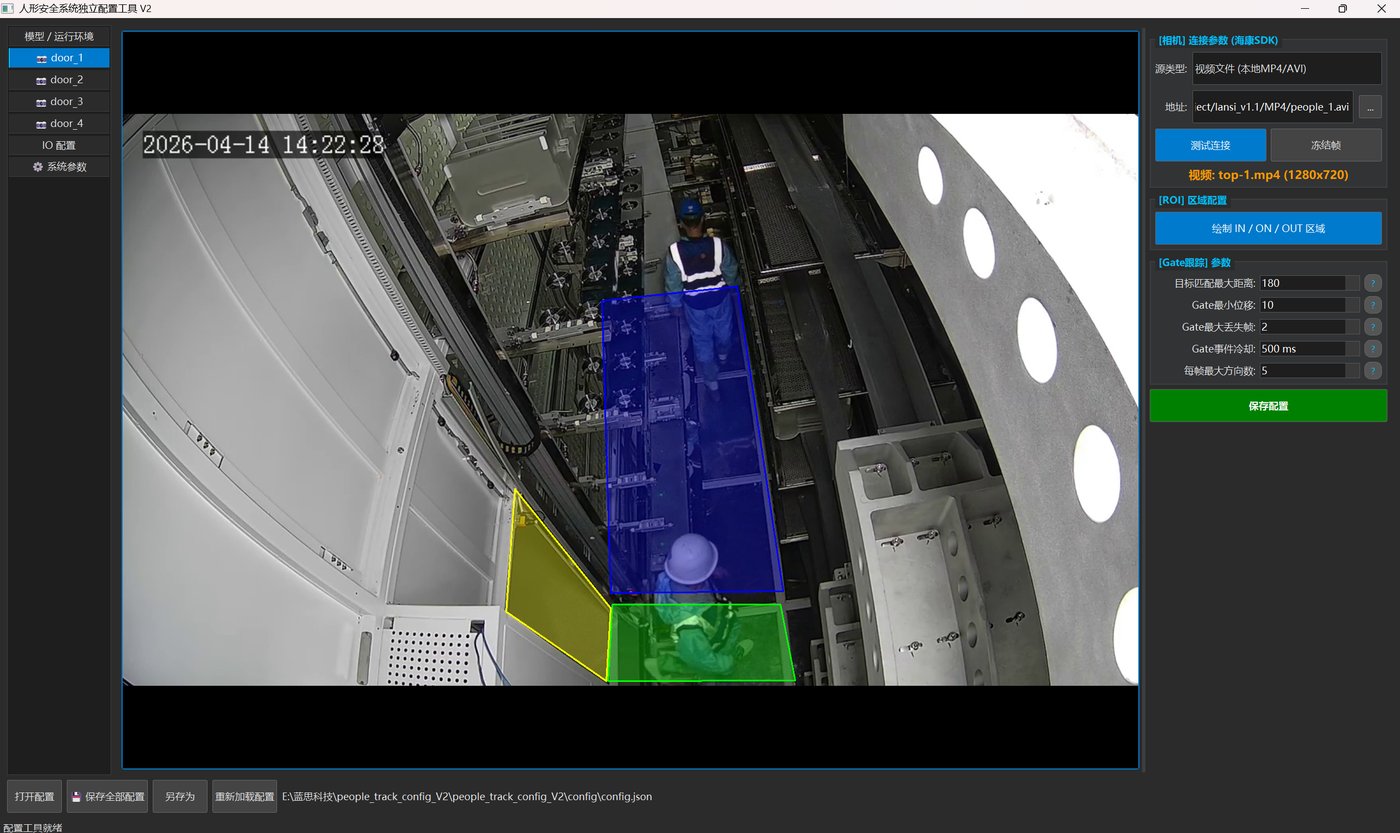
  • 区域与方向判定:多边形 ROI 划分 ON / IN / OUT 三区,门区短轨迹状态机按位移投影(可叠加拓扑得分)判定 ENTER / LEAVE,对检测抖动与丢帧容错,输出设备内实时人数与进出净流量
  • Fail-Safe 安全链路:STARTUP_LOCK / PERSON_LOCK / FAULT_LOCK / UNLOCK 状态机——启动默认锁机、检测到人保持锁机、相机 / 推理 / 跟踪 / 计数 / IO 任一模块心跳超时即判故障并强制锁机;复位需同时满足「无人 + 无故障 + 模块健康」并在执行前二次复查
  • 时延验收与工控联锁:端到端以 T0 相机取帧 → T1 继电器写入成功为口径、限值 200 ms,拆成 acquire / scheduler / infer / rule / safety / io 六段统计 p95 / p99 与合格率;锁机经 Modbus RTU 继电器输出并保留 DI 软复位,IO 侧 3 次重试 + 死信队列 + 紧急锁机回调
YOLOv8 目标检测多路实时推理Fail-Safe 状态机Modbus 联锁
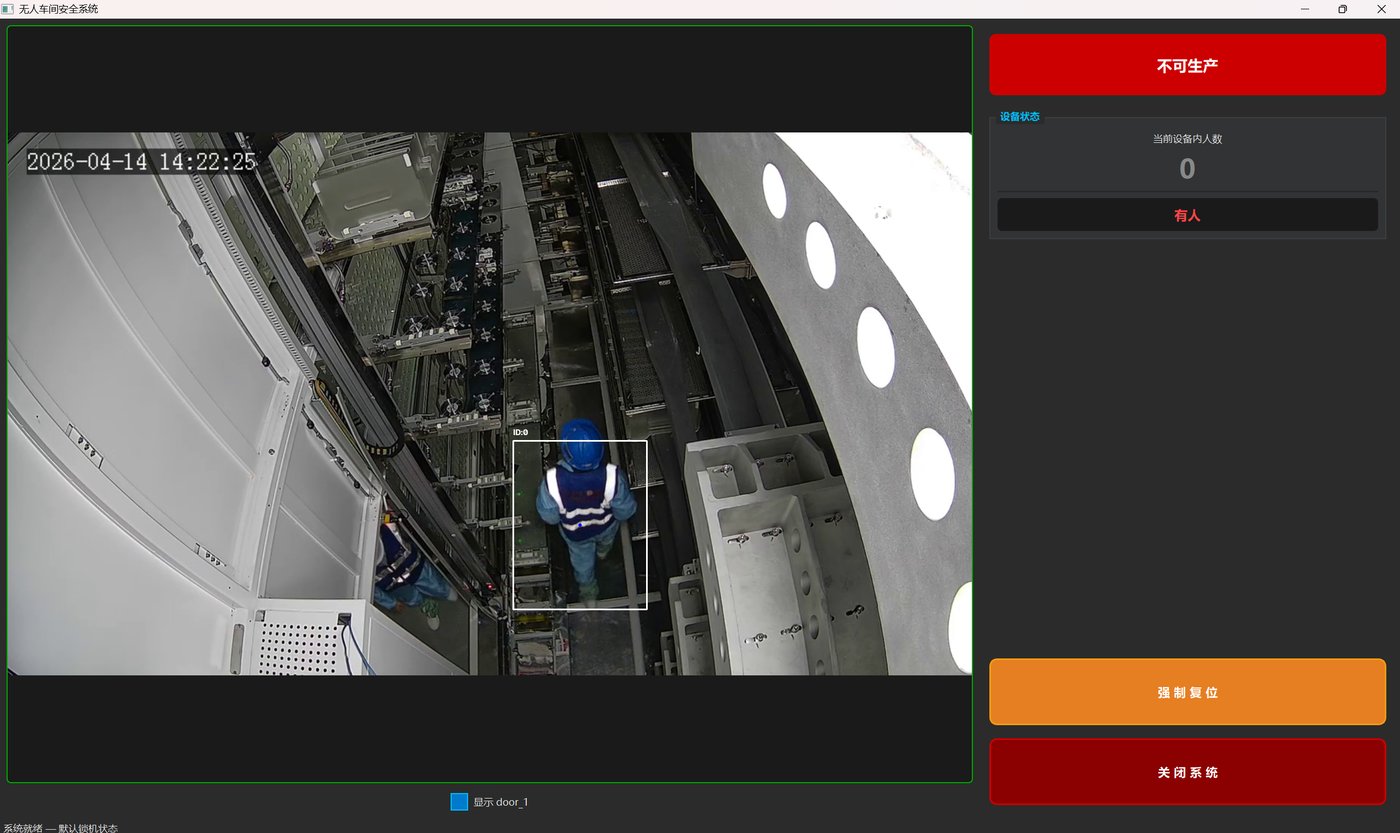
无人车间安全系统实时监控:两人进入设备区,系统判定不可生产
实时监控 检测到人即锁机 · 设备内人数 2 · 不可生产
人员进入设备区:ID 跟踪与 IN 区判定
人员进入 · ID 跟踪
独立配置工具 V2:ROI 区域 / Gate 跟踪 / 相机连接参数
独立配置工具 V2
02 已商用上线 计算机设计大赛 · 中南赛区三等奖

包装袋封口质量在线检测系统 BAGCheck 实时

红外热成像 + 可见光双相机,在线判定封口是否合格并驱动 PLC 剔除

面向产线的实时质检系统:每个包装袋经过工位时,红外与可见光相机同步各拍一张图,两路算法各自分析后按时间戳配对融合, 输出 OK / NG / UNKNOWN,NG 直接由 PLC 控制剔除机构踢出产线。我在项目中负责视觉算法与上位机软件的开发与调优。

  • 双相机同步:硬件触发 + 时间戳配对聚合,任一路异常即判 UNKNOWN,避免漏检
  • IR 侧量化:温度、宽度、高度、面积、倾斜、局部形变与异物;异物用「局部温度参考 + MAD 自适应阈值」,比固定阈值更适应不同袋型
  • RGB 侧:动态规划跟踪封口上边缘基准线 + RANSAC 拟合,抑制褶皱、银边、金属高光造成的假阳性
  • 配置驱动 + 规则引擎:阈值热更新,现场调参不用改代码、不用重新打包
  • 数据回溯:NG 图像回看页支持按 OK / NG / UNKNOWN + 日期时间筛选,提供「缺陷浏览 / 异常统计」双视图,逐条回看红外与可见光原图、缺陷框位置与判定原因,可翻页与导出
  • 日志记录:实时输出每条结果的 时间 / IR 状态 / RGB 状态 / 综合判定 / 原因,并实时统计 OK·NG·UNKNOWN 数量与合格率;日志文件与统计按天滚动留存、保留天数可配置
  • 证据链:原图、温度矩阵、标注图、结果 JSON 全留存,配独立离线回放工具批量重跑导出
  • 落地:Python 3.10 + PyQt5 + OpenCV,PyInstaller 打包交付,PLC 走 Modbus RTU 并带预检与 fail-safe
工业视觉双相机融合PyQt5Modbus PLC
实时检测界面:红外与可见光双路同时判定,右侧为检测结果日志
实时检测 双相机在线判定 · 结果日志 · 实时统计
NG 图像回看:按状态与时间筛选,逐条回看红外与可见光原图
NG 图像回看
相机配置与像素标定界面
相机配置 · 像素标定
温度 宽度 / 高度 面积 倾斜 局部形变 热 / 冷异物

真实生产界面:左为红外热成像与量化指标,右上为 OK/NG 计数与合格率,右下为逐条检测日志

03 已通过真机验收

烟标质检助手 · HarmonyOS App 端侧

把 PC 上的烟标缺陷检测算法,搬进手机端跑

烟标(烟盒印刷品)表面缺陷的传统检测依赖固定机位与工控机。这个项目把整套算法迁移到鸿蒙手机上: 现场人员拍一张烟标照片即可出判定结果,适合产线抽检与巡线场景。 我在项目中负责鸿蒙端前端开发(ArkTS + ArkUI,样本库、拍摄检测、结果判定与历史管理)与视觉算法开发(缺陷检测流水线、配准与量测)。

  • 6 类检测能力:五行大字、固定文字行、侧边小字(焦油量/烟碱量等)、小图标、Logo 烫金套印、逐字浅印
  • 算法移植链路:PC 端测试集验证(17 张图真值)→ NAPI 链路 → C++ 移植 → 真机验收,逐值比对
  • 真机性能:单张 11–75 s(难图 75 s);真机自动化验收 6/6 通过,与 PC 结果在容差内一致
  • 工程:ArkTS + ArkUI Stage 模型,相机走系统 CameraPicker;样本库、检测历史、登录态用 preferences 持久化,重启不丢
  • 知识产权:软件著作权登记已受理(流水号 2026R11L1069227);专利在审
HarmonyOSArkTSNative NAPI算法移植软著 + 专利
鸿蒙 App 首页:样本库 鸿蒙 App 检测详情:缺陷标注与量化指标 鸿蒙 App 我的:用户管理

真机运行截图:首页 / 检测详情 / 我的

04 华南赛区一等奖

xmesh · 并行三维谱元网格生成器 并行加速

面向地震动力学模拟的网格生成,跑在国家超算天河与曙光上

xmesh 为地震波传播求解器 SPECFEM3D 生成六面体谱元网格,在原生 xmeshfem3D 基础上做 MPI 并行与 Kokkos 异构加速,并用确定性的 SFC-3D 分区(Z 加权切分 + Hilbert 曲线排序)替代 SCOTCH。 我负责性能剖析与优化、海光 DCU 移植,以及天河与曙光两套超算上的全部实验:在天河上跑实验、收数据、出图, 并据此修改 xmesh 源码。

  • 天河 CPU 实验:在国家超算长沙中心天河集群 ft_module 分区(aarch64、64 核/节点)完成 8/16/32/64 进程强扩展与端到端实验,网格与分区阶段稳定在 3–5 s,负载不平衡 0.000%,64 进程端到端 754 s 跑通全流程
  • 曙光整体加速:单进程原始总耗时 1645.8 s → 8 进程修复后约 1.7 s,整体加速约 970×;32 进程降至约 0.8 s
  • 消瓶颈一:定位到 detect_mpi_interfaces 里的冗余集合通信,改为各 rank 本地确定性计算 → 8 进程 136.1 s → 0.24 s(569×)
  • 消瓶颈二:预计算界面双线性插值辅助量,把 O(nxi·neta) 热路径降为 O(1) → generate_mesh 274.0 s → 0.20 s(1362×)
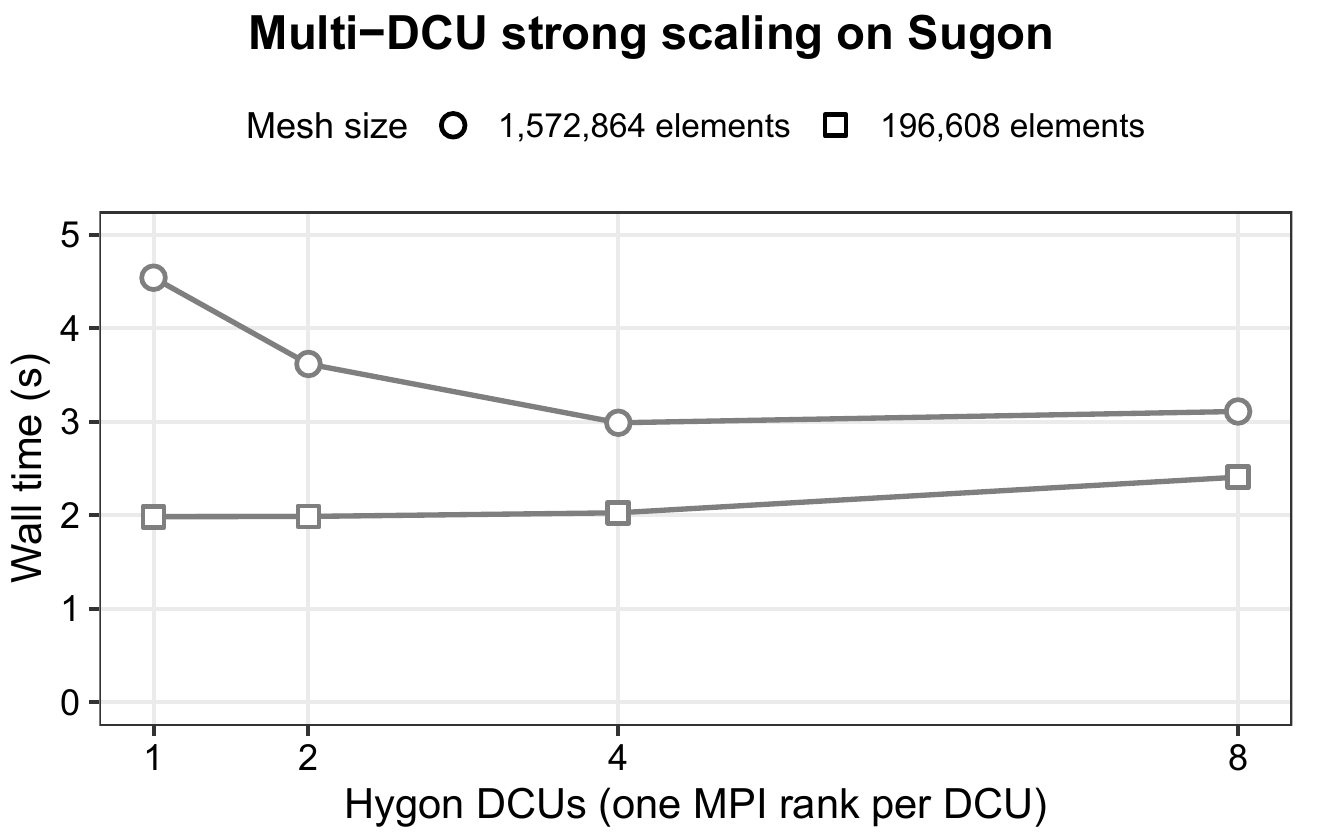
  • 异构加速:海光 DCU(HIP + DTK)上,8 卡相对 128 核 CPU 的网格生成流水线加速 3.7–4.5×,雅可比行列式检查最高 12×
  • 多卡扩展:64 DCU 弱扩展总 wall 4.95 s,数据库写出聚合带宽 2161 MB/s;test 覆盖 25/25 通过
  • 真实地形验证:洛杉矶—北岭真实地形模型(19.6 万谱元)xmesh 网格雅可比全正、通过 xgenerate_databases;原生 SPECFEM3D + SCOTCH 流程在同一模型上产生反转单元并失败
  • 成果:2026 第十三届 PAC 并行应用挑战赛华南赛区一等奖;论文 PD-CAT 2026 在审
MPIKokkos海光 DCU性能剖析超算
xmesh 系统总览:输入、并行网格生成、边界与 MPI 界面、数据库输出
曙光多 DCU 强扩展曲线

论文 Figure 1 系统总览;浮层为曙光多 DCU 强扩展曲线(PD-CAT 2026 投稿配图)

05 在线可玩

岳麓书院 · 可漫游 3D 数字复原 Three.js

纯前端、无后端的岳麓书院:走进讲堂 / 御书楼 / 百泉轩,昼夜、流水与风动树叶

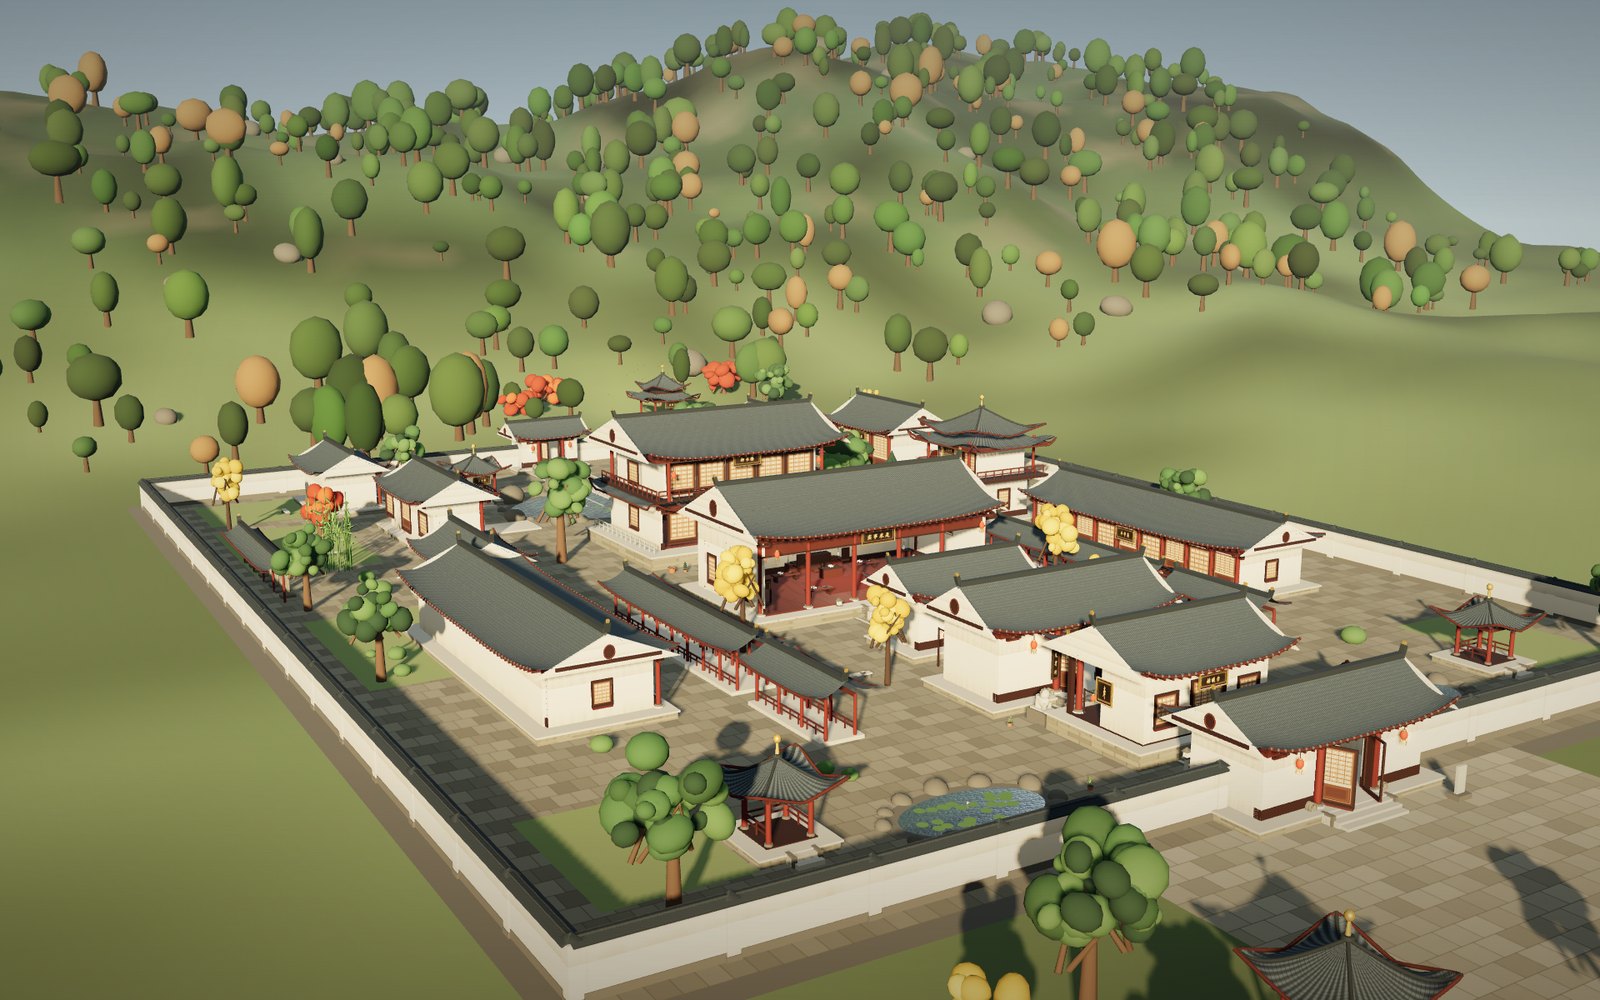
用 Three.js 以 1 unit = 1 m 程序化重建岳麓书院的中轴、斋舍、文庙、后园与爱晚亭。 纹理、曲面屋顶、水面法线、灯笼光晕、树冠风摆与落叶都在浏览器里实时生成;场景刻意不放置人物, 把细节留给建筑、陈设与光影。支持第一人称漫游、移动端虚拟摇杆和 GLB 导出。

  • 程序化场景:无外部模型与贴图依赖,瓦垄、窗棂、匾额、木纹、石材全部用 Canvas 生成
  • 可进入空间:讲堂、御书楼、百泉轩可从门洞进入,台基地面自动抬升,室内有书案、书架、茶器与宫灯
  • 实时细节:水面法线流动、树冠顶点风摆、150 片飘落树叶、昼夜灯光与灯笼光晕
  • 纯静态交付:不需要 Node、后端或数据库;桌面键鼠与手机触控均可漫游
Three.js程序化建模第一人称漫游移动端适配GLB 导出
岳麓书院 3D 场景全景:中轴院落、讲堂、御书楼与后山
实时 3D 低角度全景 · 可进入讲堂与御书楼
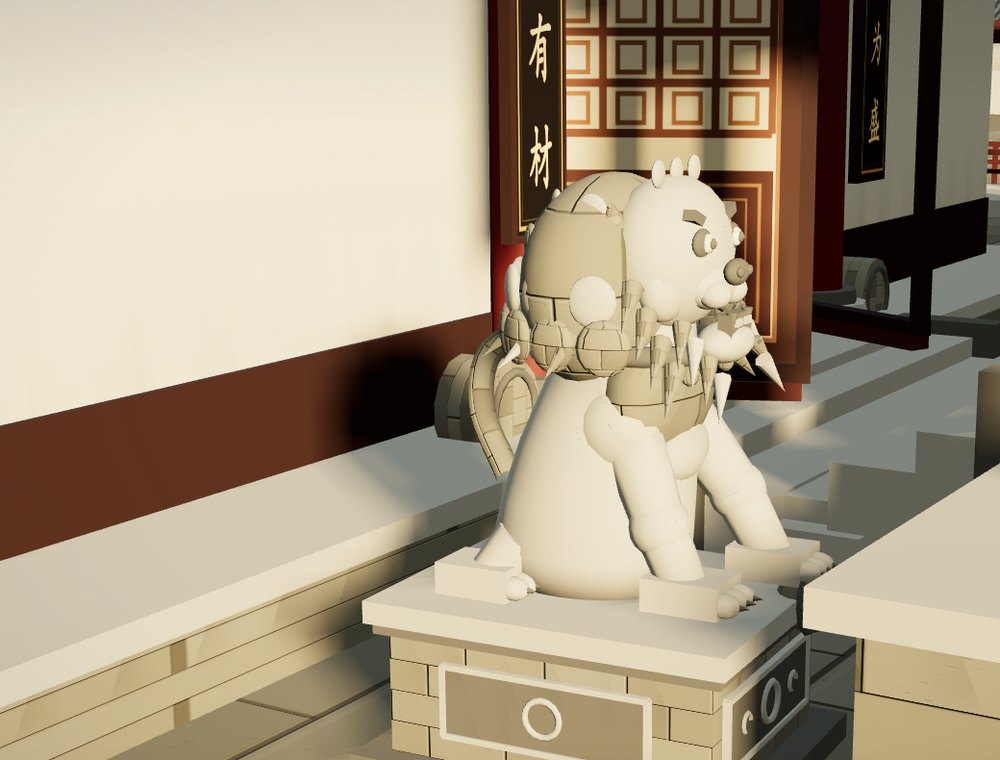
门前石狮:卷鬃、獠牙、前爪与绣球
门前石狮 · 卷鬃与绣球
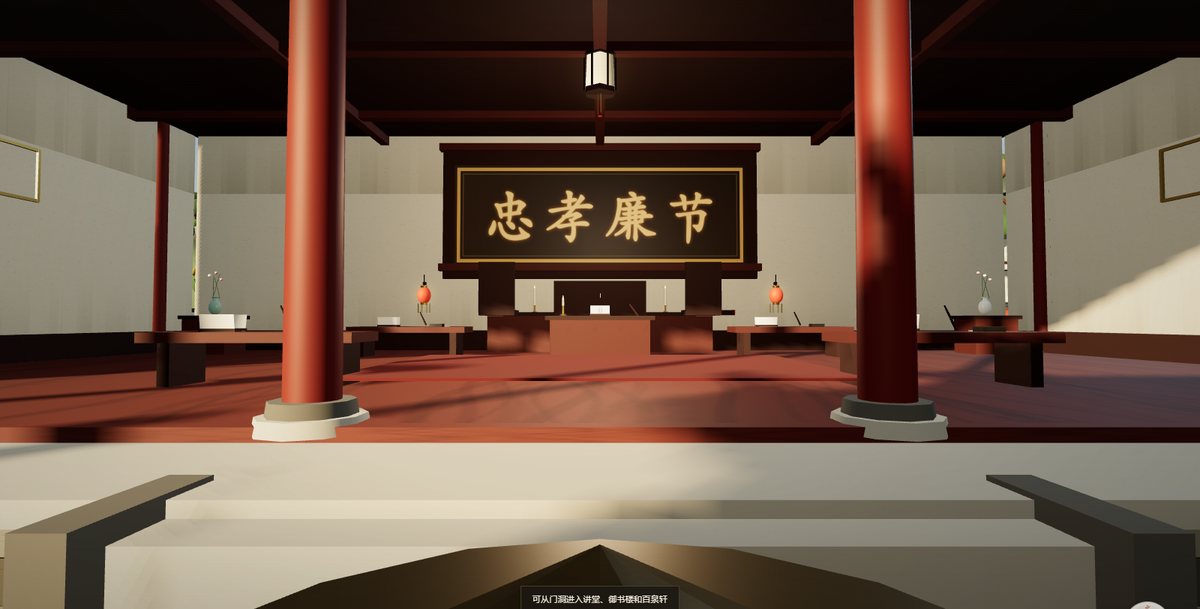
讲堂室内:忠孝廉节匾、讲案、书案与宫灯
走进讲堂 · 室内陈设

在线版本与本站同域部署,打开即可漫游;源码与 GLB 在 GitHub。

04

兴趣爱好

工作之外的我:上面一排是旅游,下面一排是爱好,照片可以直接拖来拖去。

动起来,也静下来

一周三练的健身、晚上沿着湘江跑几公里、假期背着相机出门;闲下来会画画,也追美剧。 这几件事有个共同点:都能让我从代码里抬起头,换一种方式专注。

※ 照片点一下可以放大,按住能拖着换位置(手机上就是滑动)。

最近在看的、在学的东西

📷计算机视觉检测、配准与量测类算法
⚙️并行与性能MPI、Kokkos、异构移植
📱端侧 AI把模型放进口袋里
🔎RAG检索增强生成 · 向量检索与评测
🧩工程习惯测试集、回归测试、可复现
📚阅读技术文档与人物传记
🤝志愿服务累计 150 小时
05

个人简历

完整版可以下载,下面是最关键的一段路。

PDF · 一页版 · 更新于 2026.10
在线版简历
2025.09 — 至今科研

湖南大学 · 导师科研组 计算机视觉方向

大二起跟随导师进入科研组学习计算机视觉,从图像预处理、配准与量测做起,逐步独立承担课题中的算法实现与实验评估工作。

计算机视觉图像处理
2026 — 至今校企合作 · 已商用

课题组校企合作项目 × 3 视觉算法与上位机 / 移动端开发

由导师带领完成「无人车间人形安全防护系统」「包装袋封口质量在线检测系统」与「烟标质检助手」三个校企合作项目:封口检测系统与车间安全防护系统已商用上线,烟标质检助手已完成真机一致性验收。 负责视觉算法实现与调优、桌面端与鸿蒙端工程开发、算法从 PC 到手机端的移植与验收,以及多路相机实时推理调度与工控安全联锁。

2 个已商用上线真机验收通过软著受理专利在审
2024.09 — 2028.06本科

湖南大学 计算机学院 · 智能科学与技术

2024 级在读,学年必修课程加权平均分 86.61。担任班级宣传委员,并负责朋辈招生陕西西安组获得优秀个人奖,参与 2025 年、2026 年迎新工作。

加权均分 86.61学生工作
2026竞赛 · 论文 · 知识产权

荣誉与成果 竞赛 / 论文 / 知识产权

  • 2026 第十三届 PAC 并行应用挑战赛 华南赛区一等奖
  • 2026 第十九届中国大学生计算机设计大赛 中南地区赛三等奖
  • 软件著作权 登记已受理(流水号 2026R11L1069227);专利 在审
  • 论文 PD-CAT 2026 国际会议在审(xmesh 并行网格生成)
  • 校级 新文科实践创新大赛铜奖 · “挑战杯”校赛三等奖 · 优秀志愿者(150 小时)
省部级一等奖论文在审软著 / 专利
06

联系方式

欢迎交流项目、技术或实习机会,邮件和消息我都会尽快回。

正在寻找计算机视觉 / 深度学习算法实习机会

2753538923@qq.com 点击发邮件

点击邮箱直接发信,右侧各项都可以一键跳转或复制。

一键复制